六足仿生侦察机器人环境数据监测及图传系统
作品:六足仿生侦察机器人环境数据监测及图传系统
作者:徐业蘅
单位(院校):深圳香港培侨书院龙华信义学校
指导教师:关沛浚
作品说明
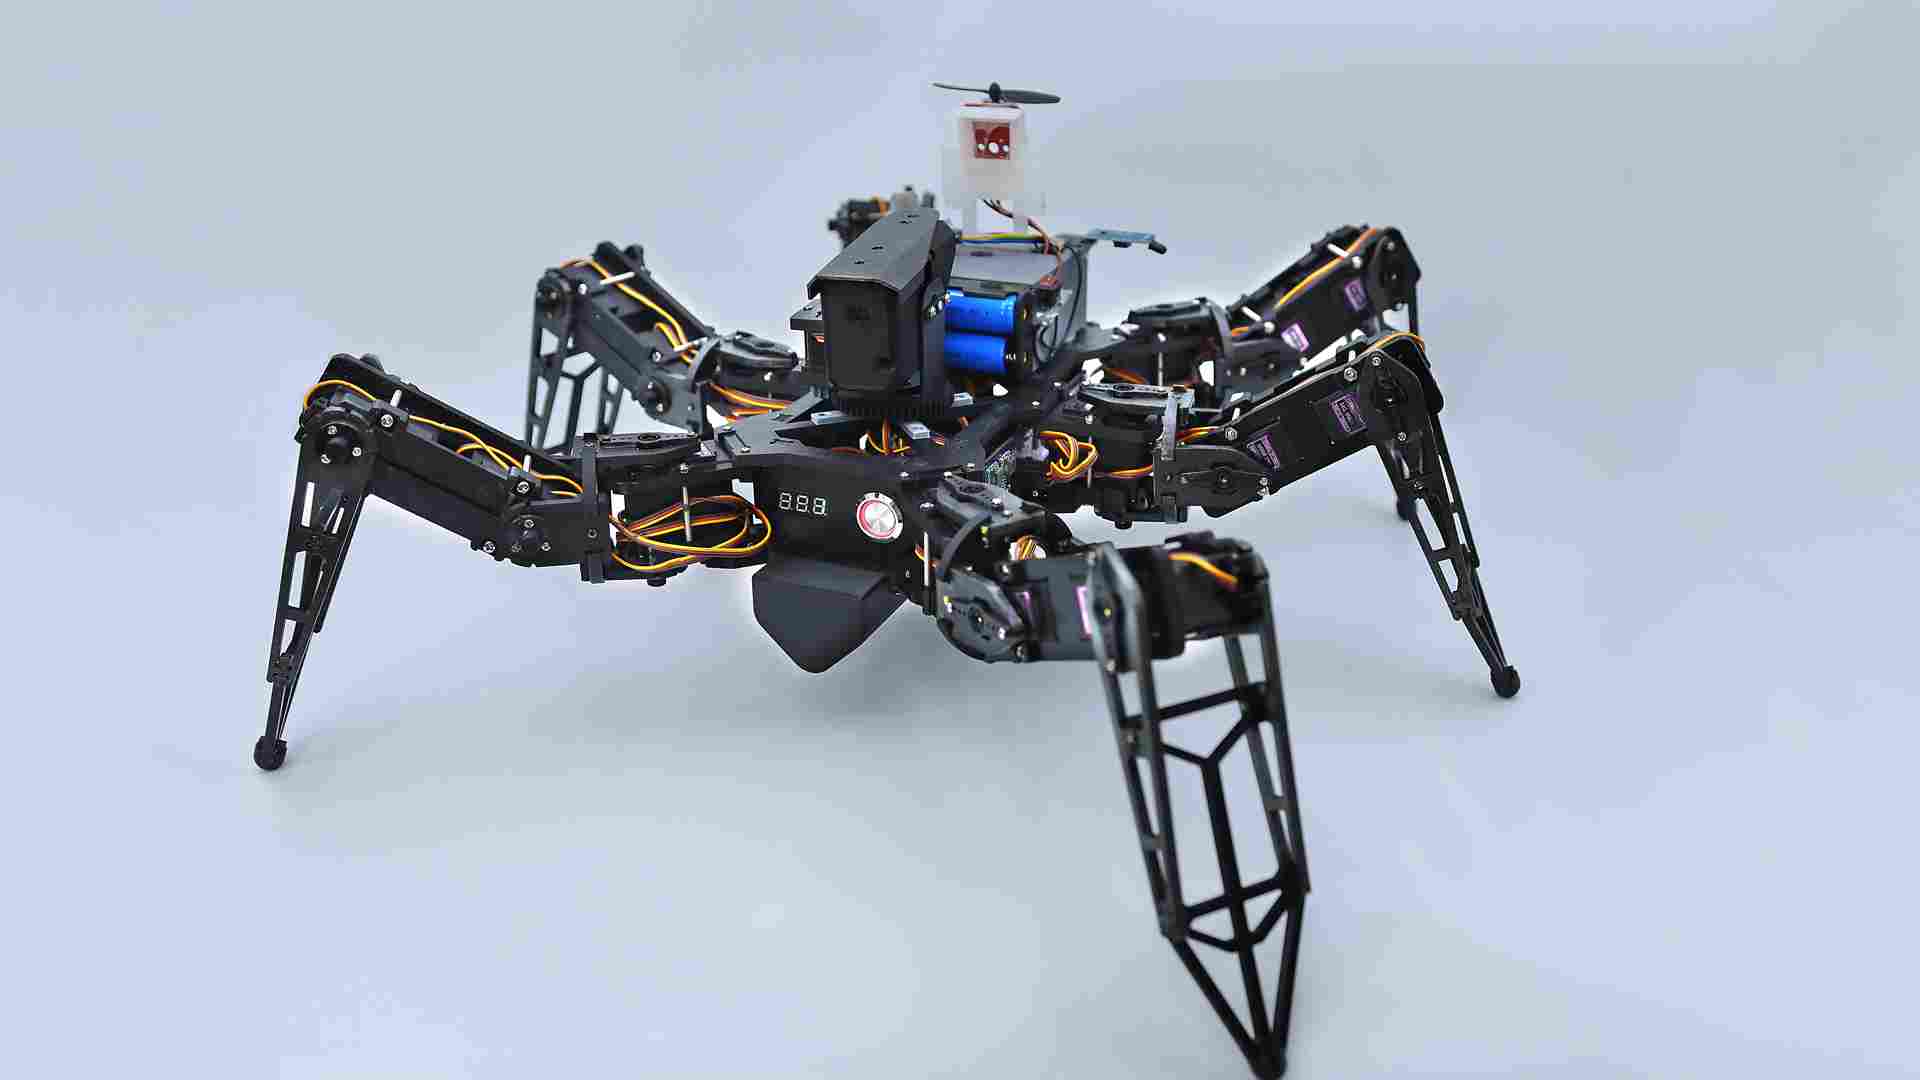
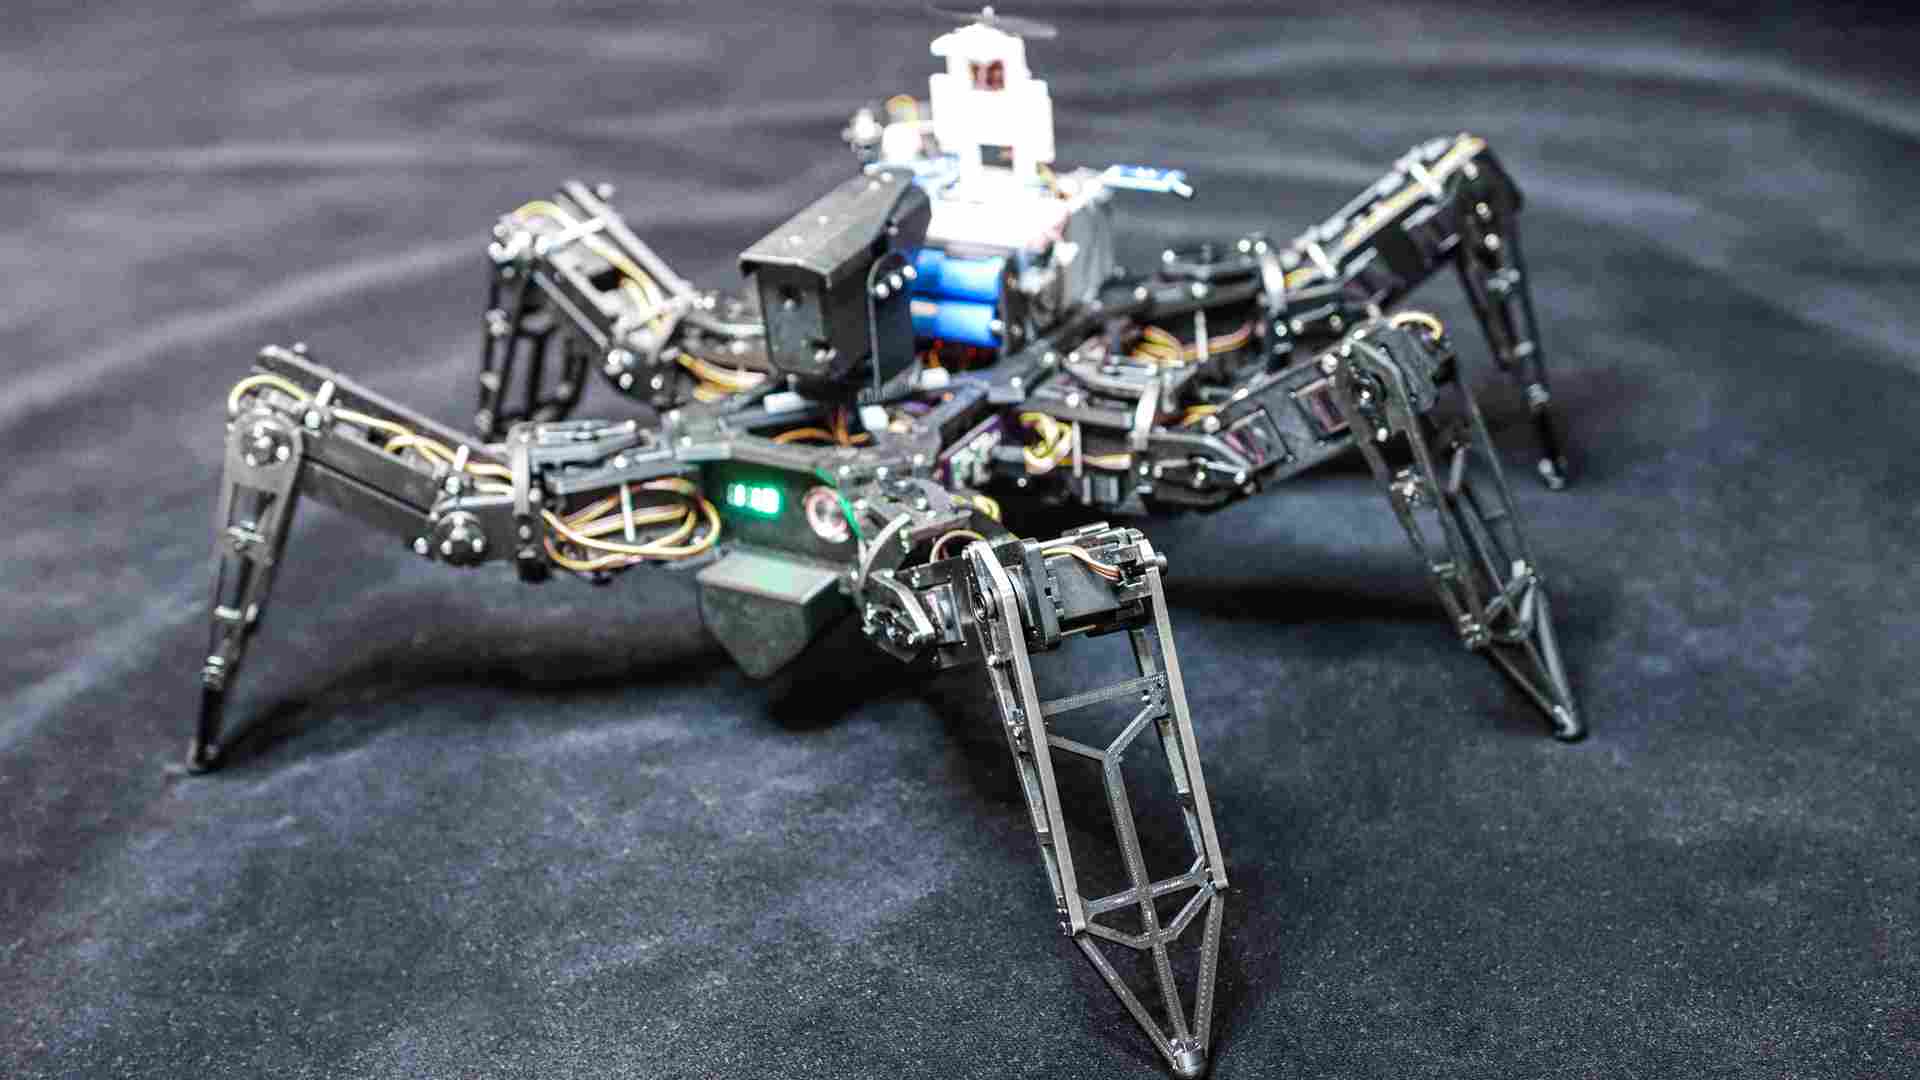
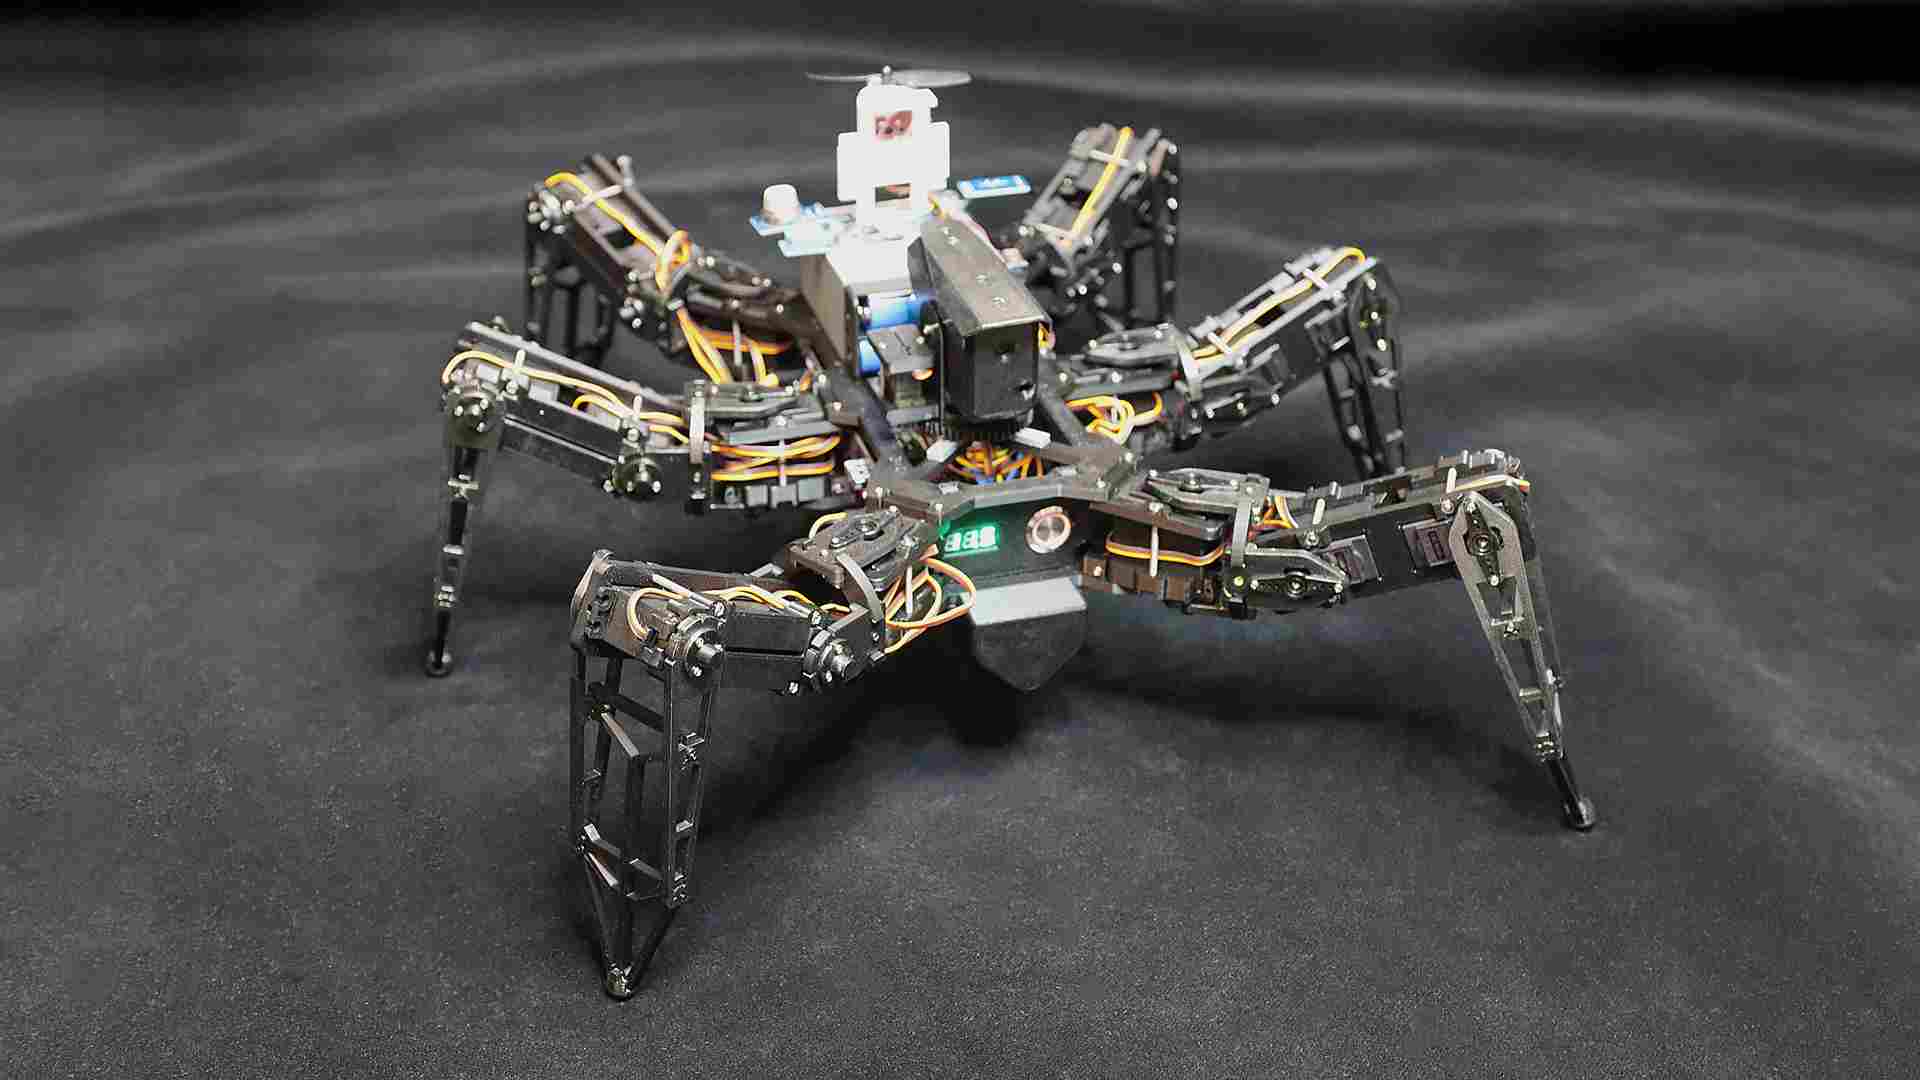
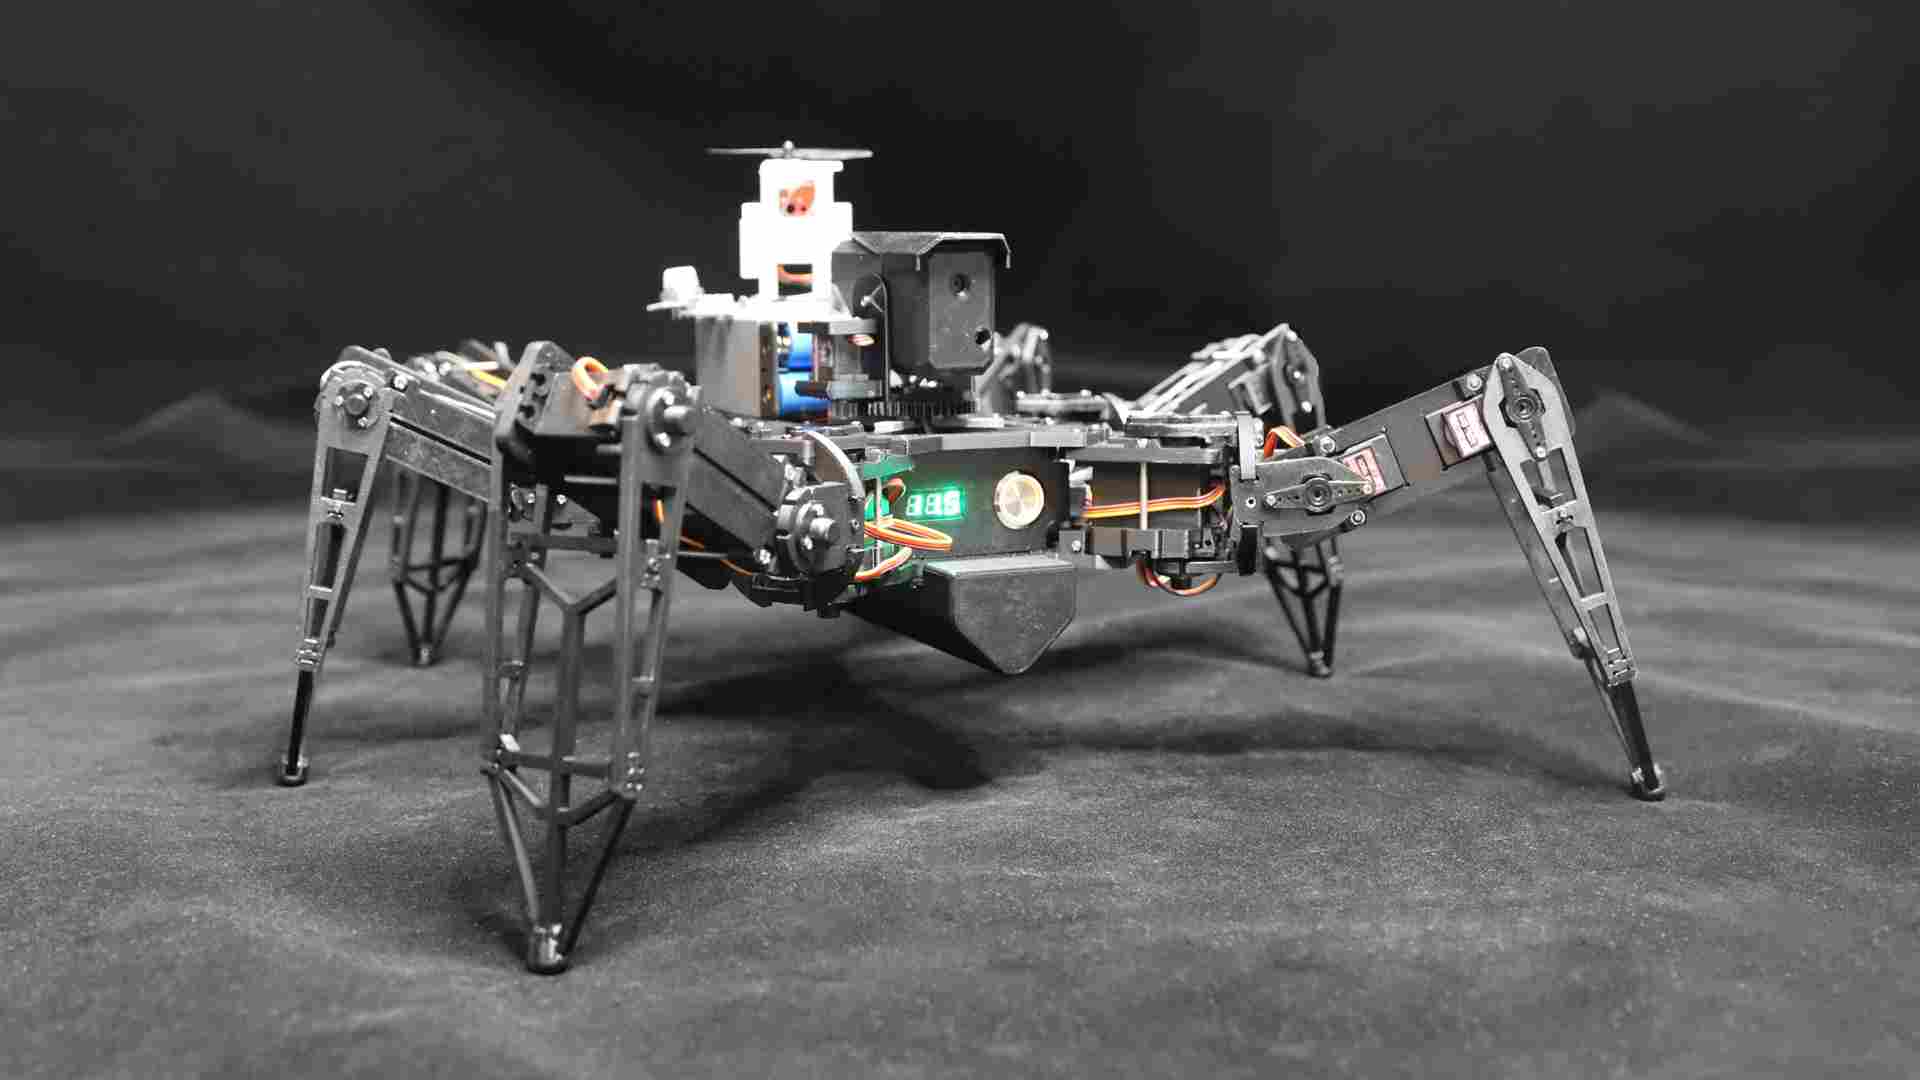
这是一套基于蜘蛛形态设计的仿生六足机器人野外数据采集及图传系统,它集动态移动、图像传输、数据采集与AI语音交互功能于一体。旨在为传统探测方式受限的环境监测、生态研究、火情监测和灾后勘探领域提供更安全、精准、适应性更强的探测方式。
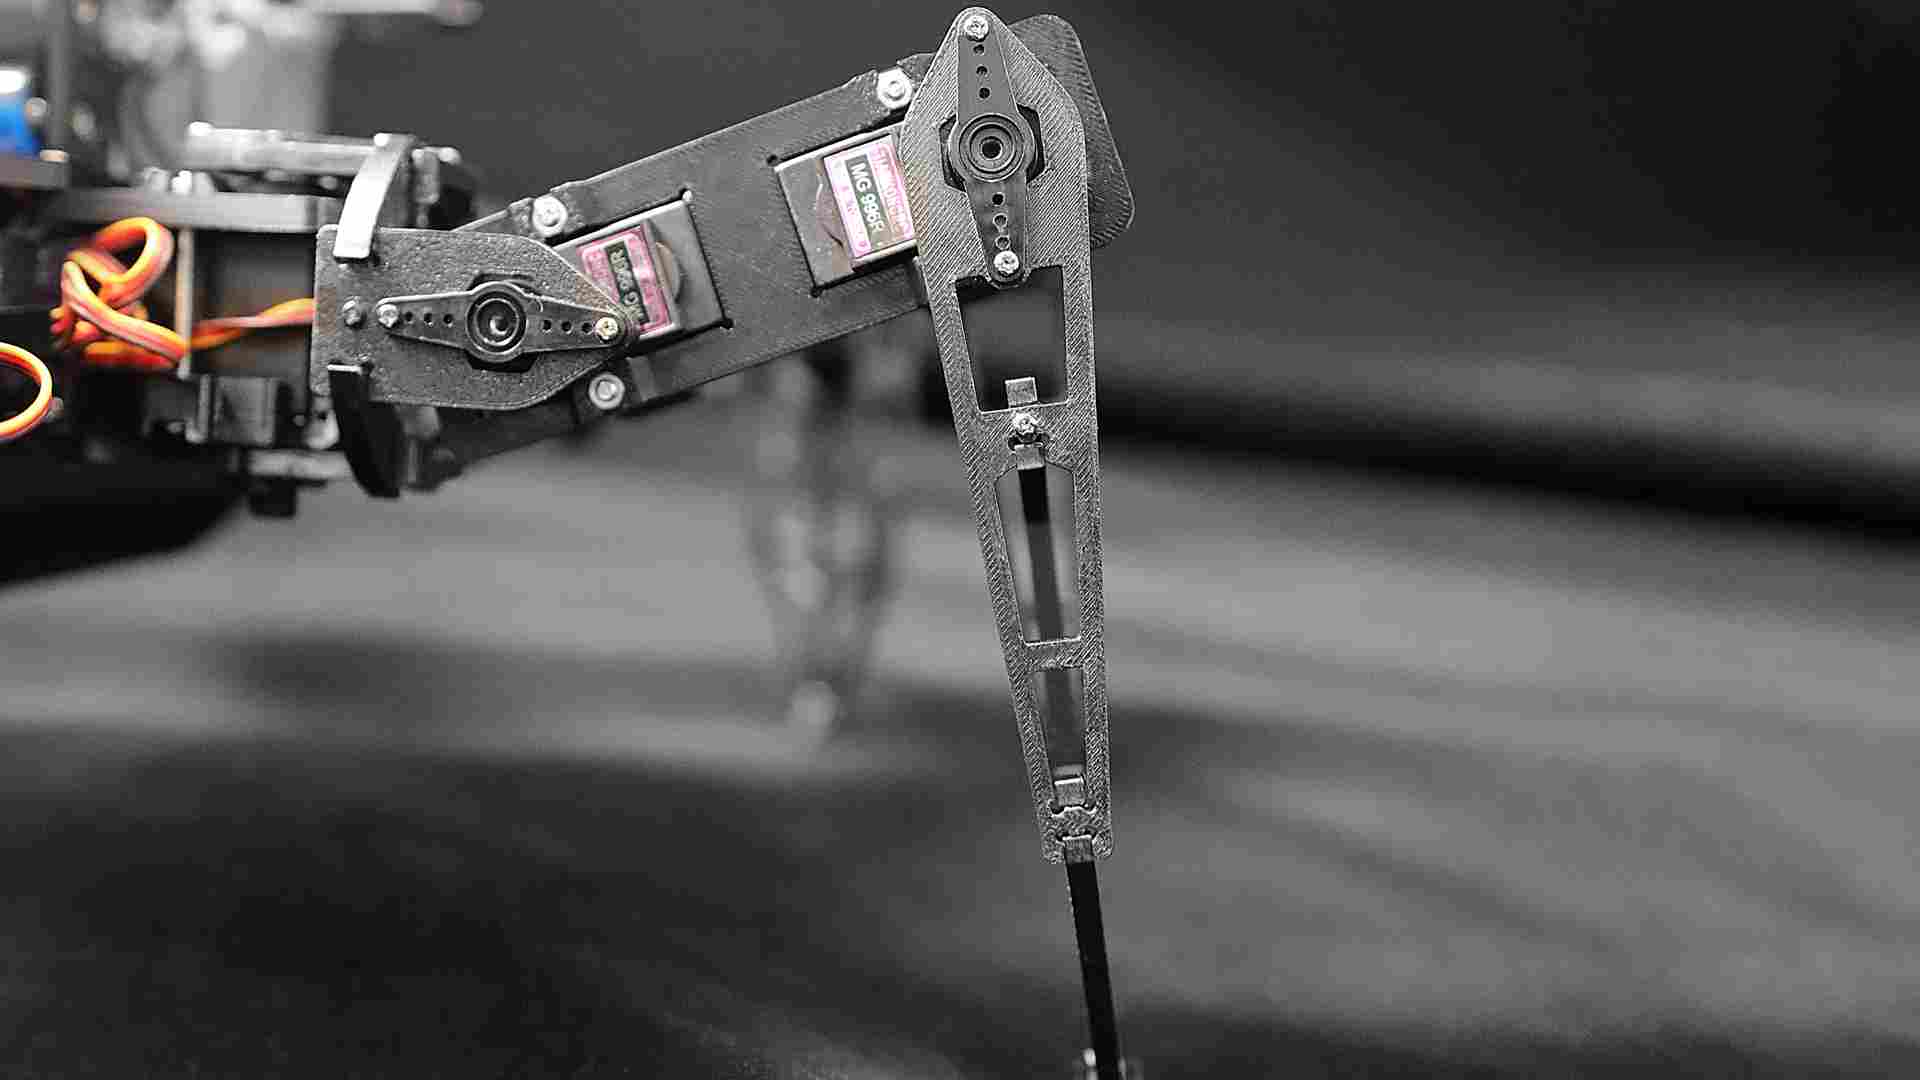
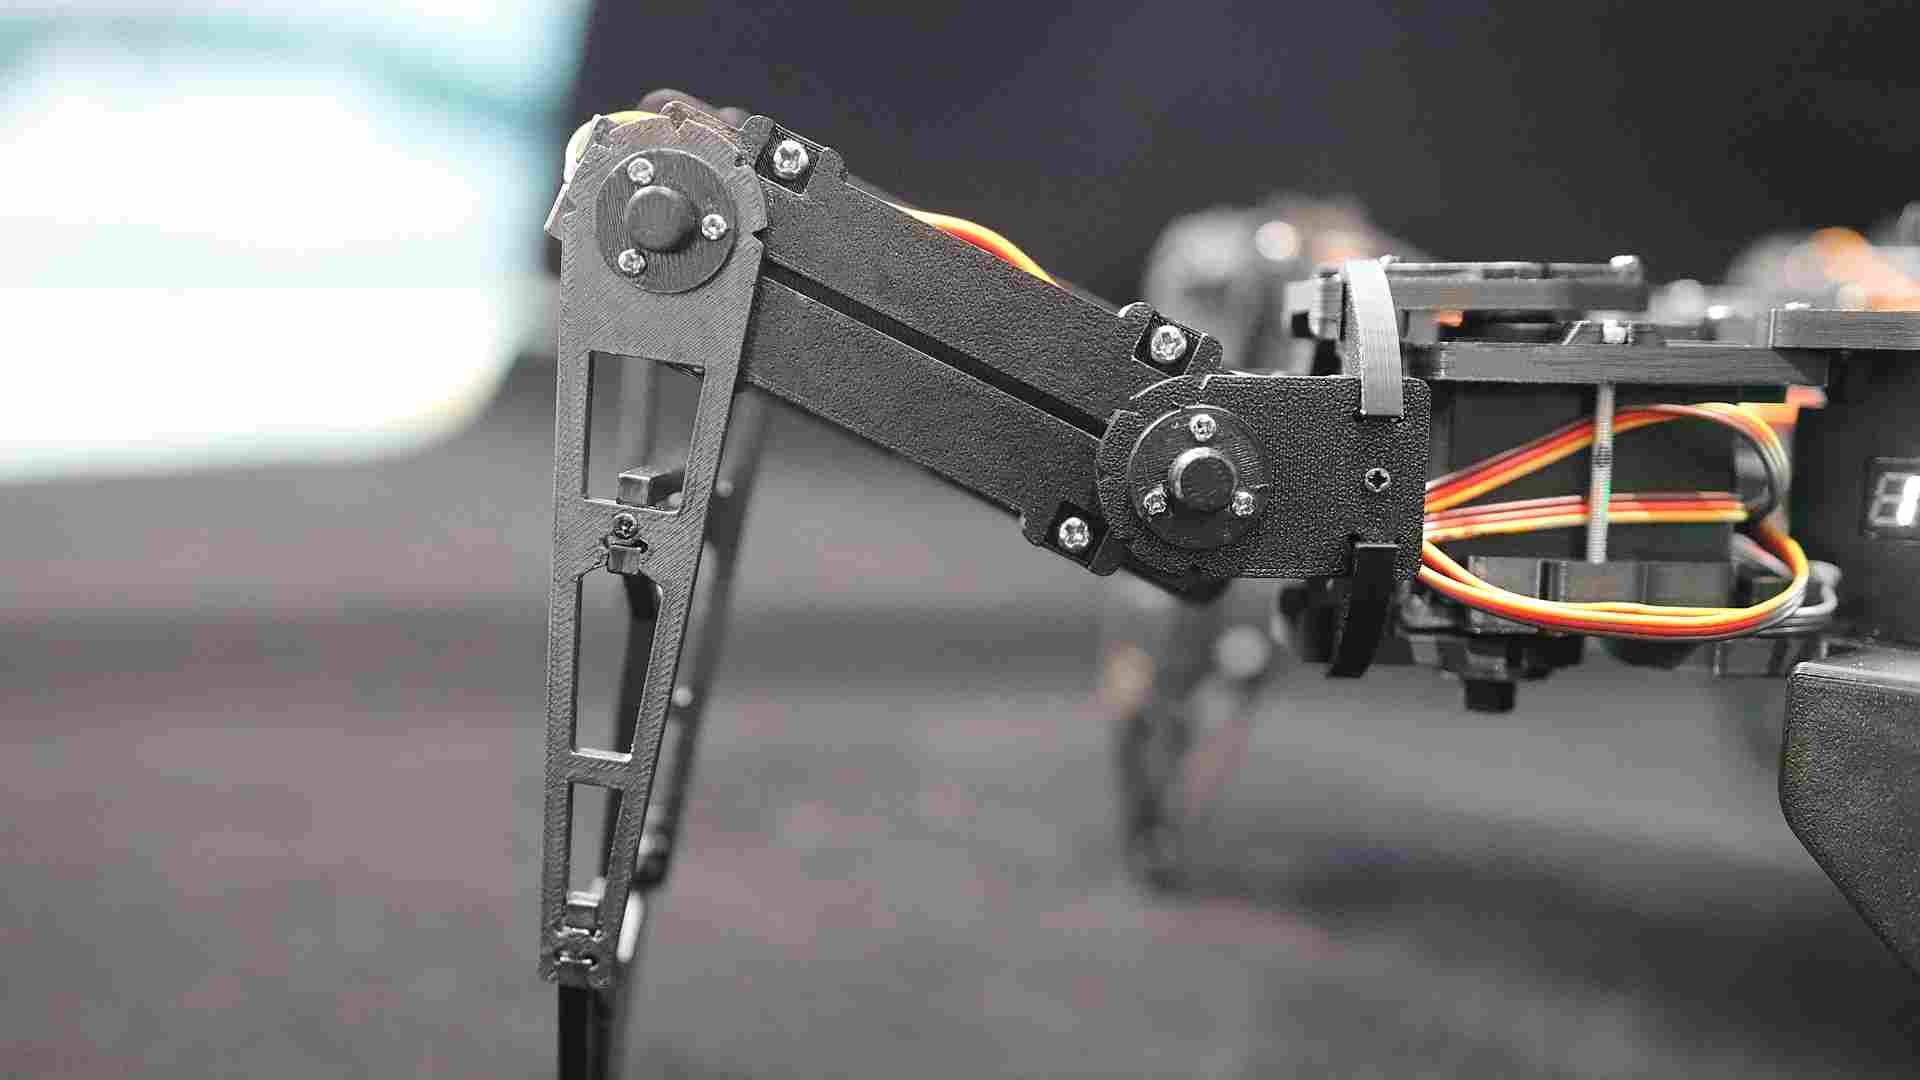
该机器人小巧轻便,并搭载3D打印的六足仿生行走系统,不仅提高了其在不同不同类型地面上的适应性,也使其能够轻松跨越障碍物。同时,该机器人具有可靠的敏感的传感器系统,能够准确地监测环境各项数据,实时将现场高清图像的通过WIFI传输。搭配AI语音交互系统,用户可即时获取所需的信息(如温度、湿度、空气质量等)。当机器人监测到火情时,也能第一时间通知用户、提醒用户报警。
这款机器人能够用以机代人这种性价比更高的方式,进入高危环境中进行24小时不间断探测、辅助援助,克服了人力探测存在的低效率、高隐患、高成本、低精准度等痛点。此外,它也能够极大地推动环境监测、生态保护和灾害管理等领域的发展,为人类带来更加全面和深入的自然界理解。